
初出 2026-11-15 · VWU.AI
トヨタとWaymoの協業から考える車内視覚データの市場間検証
左右ハンドル、座席と役割、カメラ、遮蔽を切り分け、移行先の実データで評価する手順を整理します。
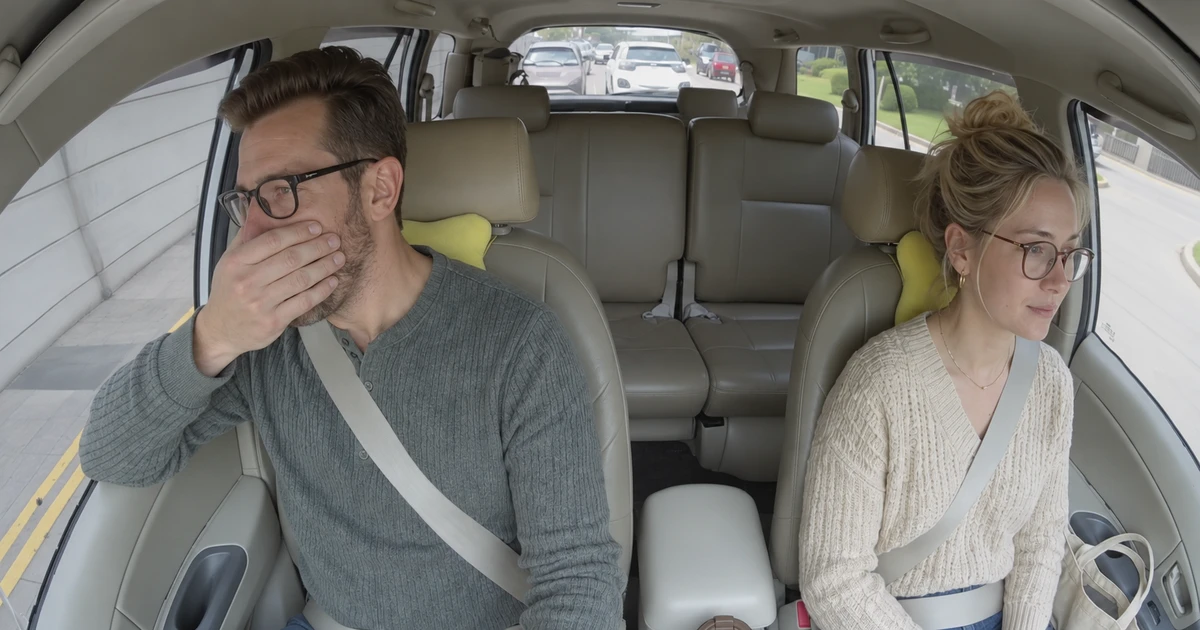
2026年10月30日の共同発表によると、トヨタとWaymoは2027年に日本でToyota bZ4Xの自動運転車両群の初期試験・検証を始め、その後に英国などを検討する計画です。以下は車内視覚データに関する提案であり、両社のDMS実装を説明するものではありません。
移行する対象を決める
維持すべきタスクの意味と、現地の機器に合わせて再設定する条件を分けます。左右ハンドル、カメラ向きと露出、車種ごとの遮蔽、服装、操作部の位置、出力用語を記録します。行動の定義が変わる場合はタスク変更として扱います。
物理座席と画面位置と役割を分ける
車両座標の座席と画像内の領域を別々に記録し、車両構成から運転者・同乗者を割り当てます。視線では道路、計器、中央画面など実際の対象を定義します。同期済みの複数視点で、同一人物の役割が一致しているか確認します。
水平反転の範囲を限定する
水平反転は管理された拡張に使えます。座標、左右の特徴点、視線方向、非対称ラベルは必要に応じて再計算します。反転だけでステアリングの遮蔽、カメラ位置、座席配置、現地での行動を再現することはできません。
中央画面を見る仮想例
移行先で運転席とカメラが変わるなら、座席側だけが変わった例、カメラだけが変わった例、両方が変わった例を比べます。まず目の可視性を確認し、視線が読み取れなければ判定不能を保持します。
観察できる条件で切り分ける
眼鏡の反射、帽子のつば、操作部の配置、画面操作のように具体的な条件を使います。国籍や外見を観察条件の代わりにしません。用語とラベルの選択肢は、出力結果を再読み込みして確かめます。
移行先の独立データで判断する
移行先の実車、利用者、撮影セッションを独立評価用に確保します。元データのみ、拡張あり、移行先データありの構成を同等条件で比較します。条件別の件数、判定不能、評価結果を記録し、未確認の条件を明示します。