
初出 2026-11-14 · VWU.AI
AIエージェントが生成したシミュレーション映像の検収方法
シーンの意図を確認可能な制約に変え、変更履歴、映像、物理状態、ラベルを分けて検証します。
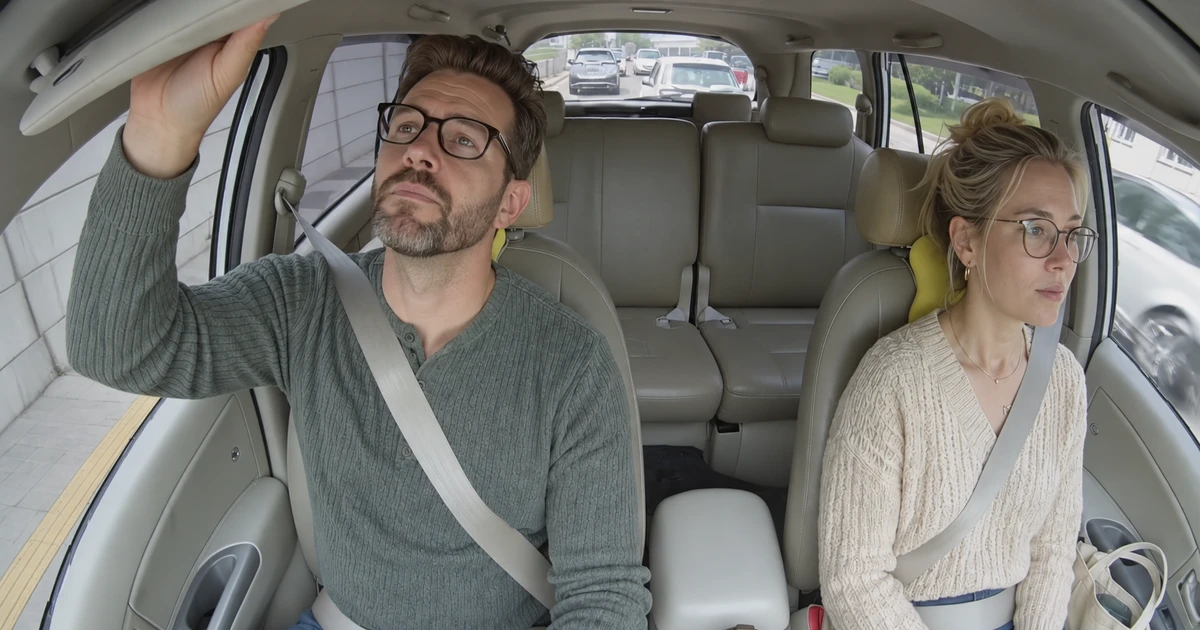
2026年11月5日のNVIDIAの報告は、開発者が自然言語でエージェントに指示し、Omniverseのライブラリでシミュレーションを構築・確認する例を紹介しています。人による確認は引き続き必要であり、生成映像の学習適性を示すものではありません。
検査できるシーン制約を定義する
車内で物を取る課題なら、実行者、座席、物体の初期位置、接近と接触、完了条件を定義します。可視性と接触の根拠は別に残します。照明や服装は許容範囲で変えられますが、運転者を同乗者に変更すると別の課題になります。
修正の差分を記録する
各回で許可する変更の種類を絞り、資産とパラメータの差分、理由、再生成するラベル、再確認する項目を残します。エージェントの修正報告は手掛かりとし、独立した規則と人の抜き取り確認で検収します。
映像と物理状態とラベルを別々に検査する
映像では貫通、動きの飛び、ちらつき、遮蔽を確認します。状態ログでは接触と物体の移動を、同期済み映像に重ねたラベルでは時間境界と主体を確認します。画面で重なって見えるだけでは接触とは判断できません。
カップを取る仮想例
手が伸びてもカップが動かなければ、取得成功とは判断できません。カップをコンソールから運転者の膝に移せば別のシーンです。ステアリングの裏で取得が完了した映像は遮蔽例とし、目視での接触は判定不能とします。手を引く、同乗者が取る、手が上を通る反例も準備します。
再現条件とシーンの系列を記録する
乱数シードに加え、資産と生成器の版、物理・描画設定、カメラ、実行環境を記録します。意味上の再現と画素やラベルの一致を区別し、同系列のシーンと近似重複を学習用と評価用にまたがせません。
小規模検収から実データ評価へ
小ロットを固定し、意図と差分、自動検査、曖昧例と反例の人手確認、再現と分割を順に確認します。独立した実映像で学習への効果を比較し、重要な条件別にも評価します。仕様検収のみ完了した場合は、学習効果は未検証と記録します。