
合成视频看着真实就能训练吗?时序一致性检查指南
从人物变化、物体连续性、动作有效性和时间顺序检查合成车内视频,用可复核的缺陷记录区分画面质量、标签与模型效果。
先定义模型任务、可观察标签与验收标准,再确定视频数量和生产计划。
从人物变化、物体连续性、动作有效性和时间顺序检查合成车内视频,用可复核的缺陷记录区分画面质量、标签与模型效果。
通过可见部位、遮挡、相机版本记录、受控样本比较和独立评估,判断 DMS 相机变更后应补哪些训练数据。
在批量生产前明确 DMS 数据试单范围、样本选择、缺陷记录、返工责任和签收证据,分别验证数据规格与模型用途。
从授权用途、相机适配、标签、场景覆盖和验收证据比较公开驾驶员监控数据与定制数据,先查明缺口,再决定是否采购。
从近期城市视觉 AI 应用报道出发,解释视频事件标注如何连接时间片段、可见证据、未知状态与复核记录,并给出车内视频数据集的验收示例。
从 Toyota 与 Waymo 的日本市场计划切入,梳理车内视觉数据跨市场迁移的左右舵、角色映射、相机与车型差异、服饰遮挡和独立评测,说明水平翻转的适用边界。
结合 NVIDIA 关于 Agent 辅助仿真的近期介绍,梳理生成视频的场景约束、修改审计、物理与标注一致性、重放验证和反例验收,并给出车内伸手取物的假设示例。
从韩国 Physical AI 的近期公开进展出发,说明机器人视频数据如何记录失败、补充真实锚点、组织版本对照,并防止用合成数据循环自证。
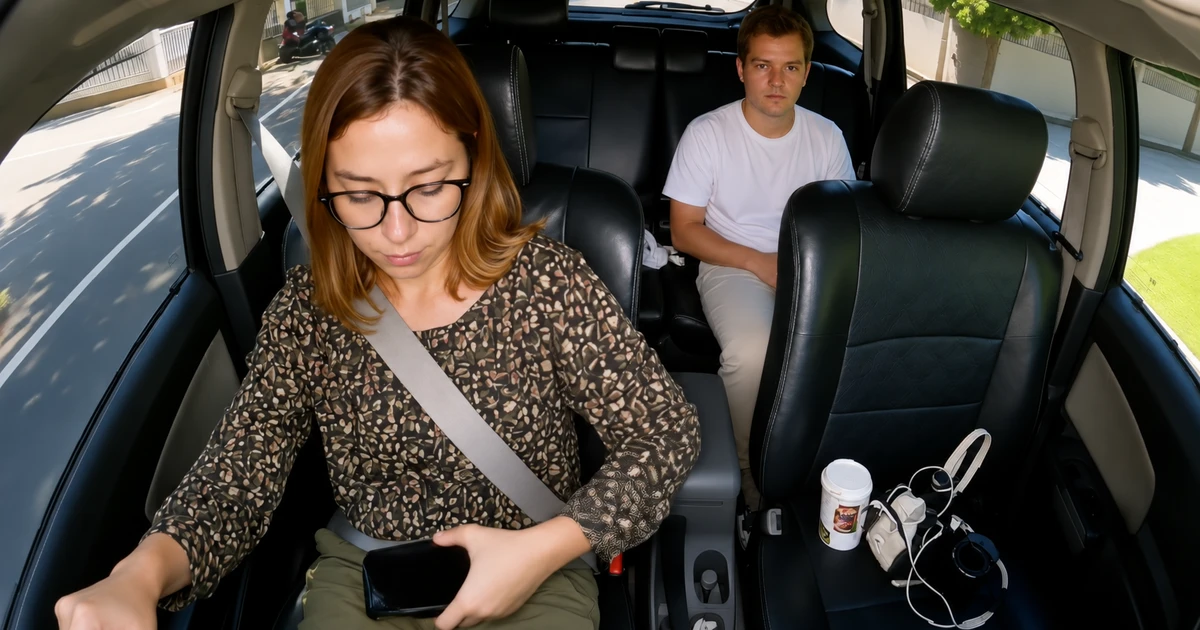
结合 Isekai3D SDG 的公开研究,拆解配对视觉数据的时间、几何、实例与动作一致性,并提供验收字段、假设样例和排错步骤。
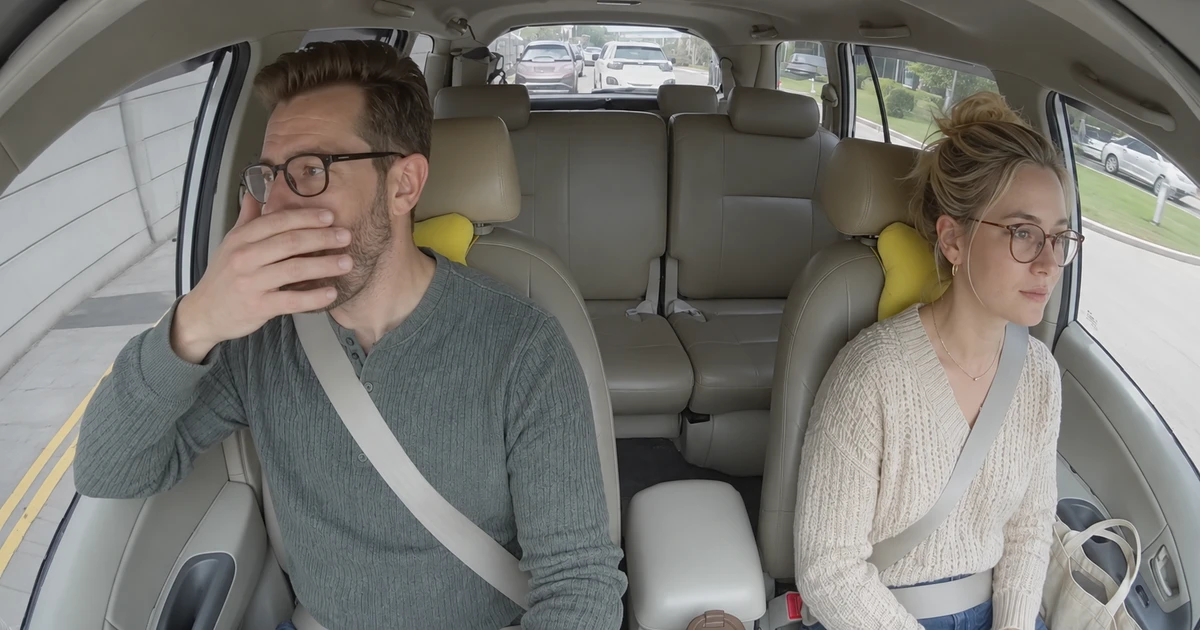
以 Waymo 近期冬季天气准备说明为切入,分析视觉数据集如何定义适用、受限和不可判定条件,附车内监控边界表、假设样例与真实测试切片验收方法。
从合格片段、相机条件、标注、质检、授权与返工范围比较 DMS 数据报价,附可复制的询价模板和试单检查清单。
· 原创图文指南
结合 NVIDIA Cosmos 近期更新,拆解世界模型训练数据的组织方法:任务意图、真实锚点、生成条件、标签版本与独立评测,附可落地的交付清单和车内视频示例。
用文件清单、SHA-256 校验和版本化来源记录验收视频及标注交付,区分字节完整性、内容质量与授权证明。
从任务风险、条件组合和证据状态出发规划合成训练数据,用覆盖矩阵区分已生成、已验收与已验证,避免把视频数量当成模型能力。
区分手机出现、手持物体与实际使用行为,为车内视频理解模型建立成对困难负样本、证据描述和可复核的误判分析。
为车内视觉语言模型建立视线区域词表、位置依据和无法判定规则,避免把头部方向、视线目标与认知状态混为一谈。
面向车内视觉语言模型与驾驶员监控,区分夜间、低照度和红外通道,建立可观察性、传感器条件与失败切片的训练数据验收记录。
2026-11-05 · 原创图文
面向车内监控训练数据采购,说明如何定义关键点、区分遮挡与画面外状态,并通过导出解析、独立回读和差异台账验收标注,避免坐标、人物关联与状态映射在交付时丢失。
2026-11-04 · 原创流程图文
面向驾驶员监控训练数据采购,约定可评价驾驶时长、提醒合并与一对一匹配,结合虚构算例计算每小时误报警、事件召回和提醒延迟,并保留可追溯验收文件。
2026-11-02 · 原创流程图文
面向车内监控训练数据采购,区分播放时间戳与采集同步,说明如何核对共同事件、时间偏移、漂移迹象和重采样映射,并保留可追溯的验收证据。
2026-11-01 · 原创流程图文
面向驾驶员与乘员监控数据采购,说明如何定义行为起止时间、处理遮挡与不确定区间,并结合时间交并比、边界误差和复核记录验收标注。
2026-10-31 · 原创流程图文
从评估目标出发建立驾驶员监控数据划分清单,沿连续录像追踪派生样本,检查驾驶员、会话和座舱重叠,并冻结独立测试集。
2026-10-29 · 原创流程图文讨论疲劳检测数据:先定义标签,再采购所需的边界、示例和检查步骤。全文为英文。
讨论分心检测数据:行为标签与易混淆负例所需的边界、示例和检查步骤。全文为英文。
讨论合成与真实车内数据:如何设计有效评估所需的边界、示例和检查步骤。全文为英文。
讨论视频标注质量:实用验收清单所需的边界、示例和检查步骤。全文为英文。