
发布于 2026-11-19 · VWU.AI
车内相机位置变了,训练数据需要重做吗?
通过可见部位、遮挡、相机版本记录、受控样本比较和独立评估,判断 DMS 相机变更后应补哪些训练数据。
DMS 相机换了位置,应触发一次数据检查,而不是自动决定重做全部训练视频。先找出新视角改变了什么、哪些标签仍可观察、哪些条件已不再覆盖,再围绕明确基线测试有边界的数据调整。
以下是编辑整理的相机相关数据采购流程,不规定安全安装位置,不认证 DMS 安装,也不表示微物数据能够复现任意传感器。车辆集成与传感器可行性需要单独进行工程评审。
为新旧相机配置分别留档
记录原配置与拟用配置的版本,包括安装位置、朝向、视场角、图像尺寸、帧率和已有的标定信息。记录座椅可调范围、相关内饰,以及模型输入前的裁切或缩放。
把物理相机变化与软件处理分开。相机向侧面移动、软件裁切图像、更换广角镜头,不是同一种调整。如果多个变量同时改变,比较结果就不能只解释为相机位置的影响。
先描述观察缺口,再提出补数据需求
逐项检查任务需要的眼睛、头部、手、手机、安全带或其他目标。记录相关姿态下的可见性和预期遮挡。同一只手可能在一个视角中可见,在另一个视角中被方向盘遮住。依赖眼部证据的标签,不能因为眼睛看不见就被判成负例。
判断新视角是否需要修改标签规则。观察不足时保留明确的不确定状态及其原因。可结合关键点可见性指南记录,不要悄悄改变既有标签的含义。
建立受控的比较表
| 要检查的变化 | 尽可能保持不变的条件 | 要比较的证据 |
|---|---|---|
| 安装位置或角度 | 任务、输出定义、审核规则 | 分条件的可见性与任务表现 |
| 裁切或缩放 | 原始录像、标签参考 | 丢失区域与标签坐标对齐 |
| 内饰或座椅几何 | 相机版本、行为定义 | 遮挡及构图差异 |
| 光照或模态 | 安装记录、目标动作 | 可观察程度与传感器限制 |
这些控制是建议。无法匹配的变量应写成混杂因素,不要把结果描述为已隔离的因果对比。
NVIDIA 的视角变化研究文章讨论的是自动驾驶外部感知中的传感器配置变化。它支持开展受控视角检查的思路,但其中结果不能直接证明车内任务或你的相机效果。
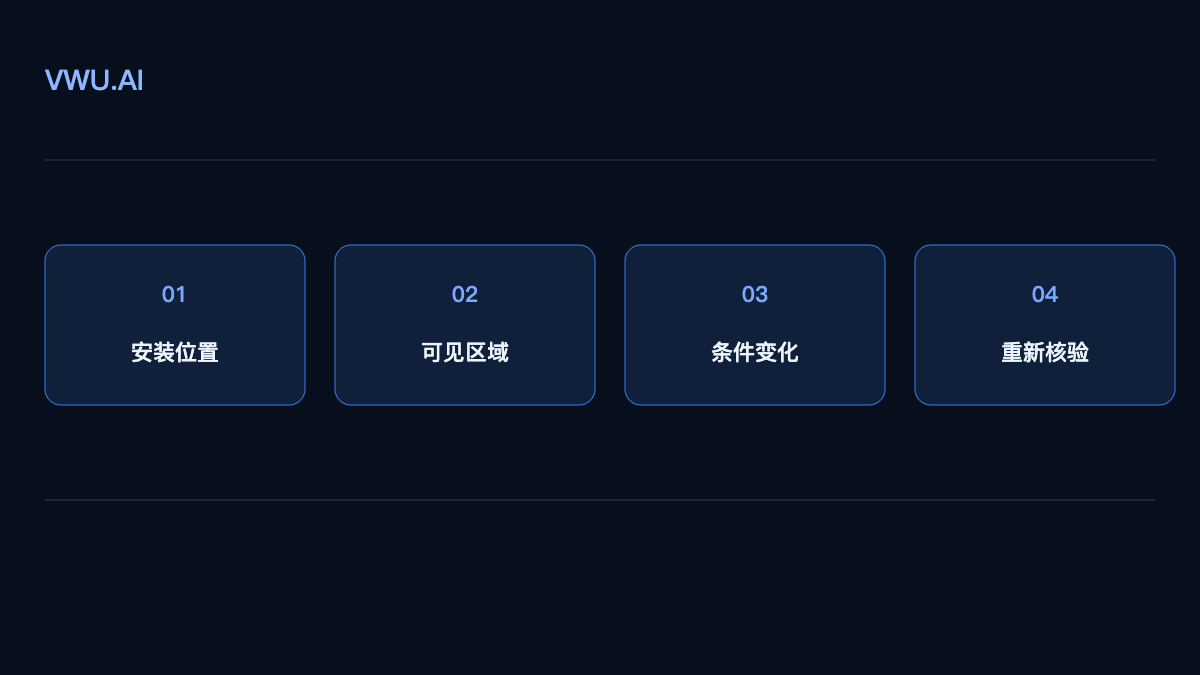
原创流程示意,不代表实测结果。
先查数据规格,再查模型表现
在实际读取工具中分别检查新旧样本,确认图像朝向、标签坐标转换和时间戳含义。格式转换后仍应保留原相机版本。缩放后的图像可能正常显示,但框或关键点已偏移。
如有同步多视角录像,先验证对齐再把它们当作匹配证据。没有同步视角时,不要把不同录像称作配对样本。多相机同步指南说明了独立的时间检查步骤。
只测试一项有边界的更新
比较前约定基线、拟增加的数据、训练设置、评估划分和判断指标。人物与原始录像应按任务要求隔离。除总分外,查看相关条件下的结果,并按明确的任务定义记录漏检、误报和可观察程度。
结果可能是保留原数据、为新视角补充一小部分、修改标签、继续收集证据,或停止当前范围。相机移动并不会自动对应某一种结果。改善某个条件的数据调整,可能仍未解决其他条件,因此要保留基线和比较记录。
把观察缺口变成可报价的需求
需求中写明相机版本、受影响行为、必须可见的部位、困难姿态、标签定义和计划保存的验收证据。请供应商确认能生产什么、不能生产什么。例如请求红外输出,需要明确的可行性证据,灰度外观本身并不够。
先用试单检查实际不匹配,再约定整批生产。明确视角或标签规则改变,是否影响费用和合格数量;可参考DMS 费用指南统一范围。
向微物数据说明相机相关的数据缺口。提供规格参考和任务要求,不必发送无关的个人影像。
来源与适用范围
引用的原始资料查证于 2026 年 11 月 10 日。比较表和采购步骤为建议,不是安装标准、模型基准或传感器模拟能力声明。纠错邮箱:chan@vwu.ai。
图片来源
Video Camera & Microphone — Panelxf. CC0 1.0.
照片用于说明背景,已按页面显示需要缩放与裁切,不表示作者或相关品牌认可本站。